Sensapex
Affichage de 1–16 sur 17 résultats
-

Commandes rotatives uMp-RW3 pour contrôle précis et ergonomique des micromanipulateurs uMp et platines de microscopes uMs.
-

Unité de commande rotative uMp-RW4 SENSAPEX pour contrôle ergonomique et précis des axes des micromanipulateurs uMp et des platines de microscopes uMs.
-

Contrôleur tactile uMp-TSC2 autonome et intuitif pour le pilotage des micromanipulateurs.
-

Système SENSAPEX entièrement motorisé garantissant une précision extrême.
-
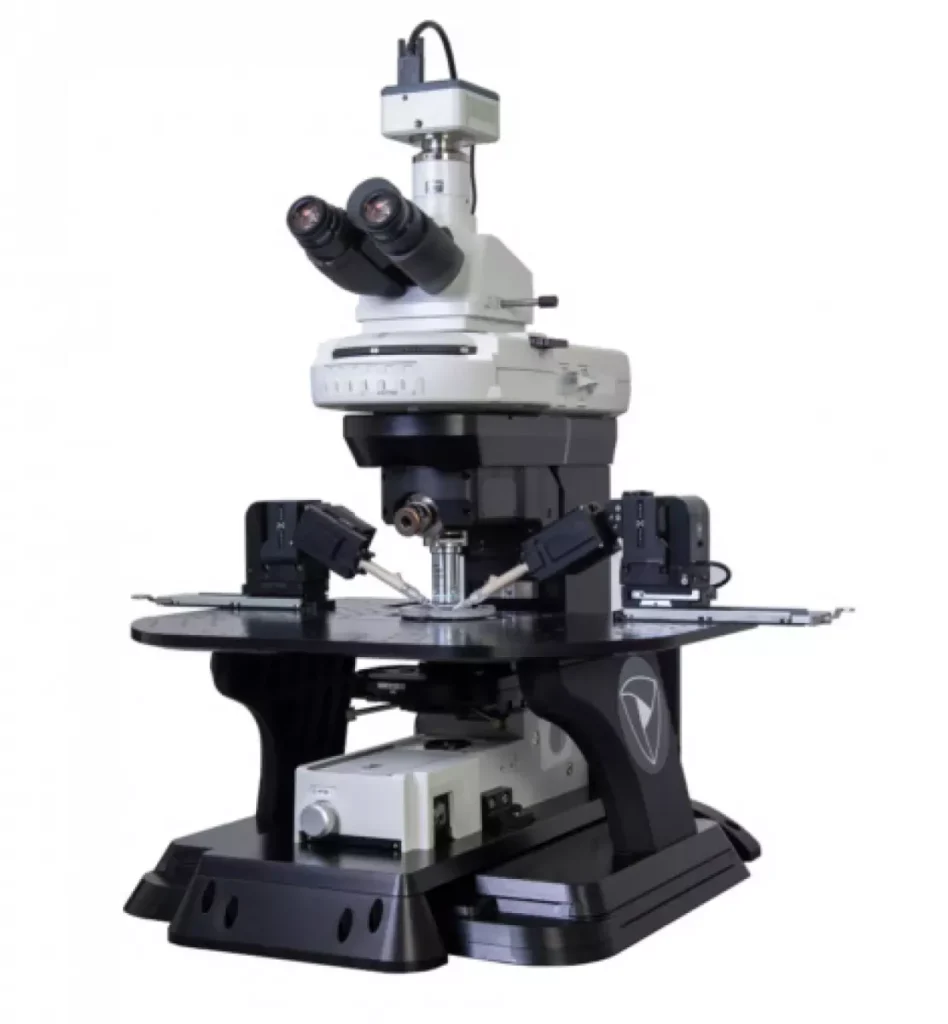
Le microscope uMs SENSAPEX est un système entièrement motorisé, modulaire et robuste
-

Module back-flip uMp-FLP pour basculement facile du micromanipulateur et support de pipette.
-

Module de glissière pour déplacement rapide du micromanipulateur et support de pipette hors zone d’échantillon.
-

Module de rotation uMp-ROT pour déplacement facile du micromanipulateur et support de pipette grâce à un mouvement de rotation contrôlé.
-
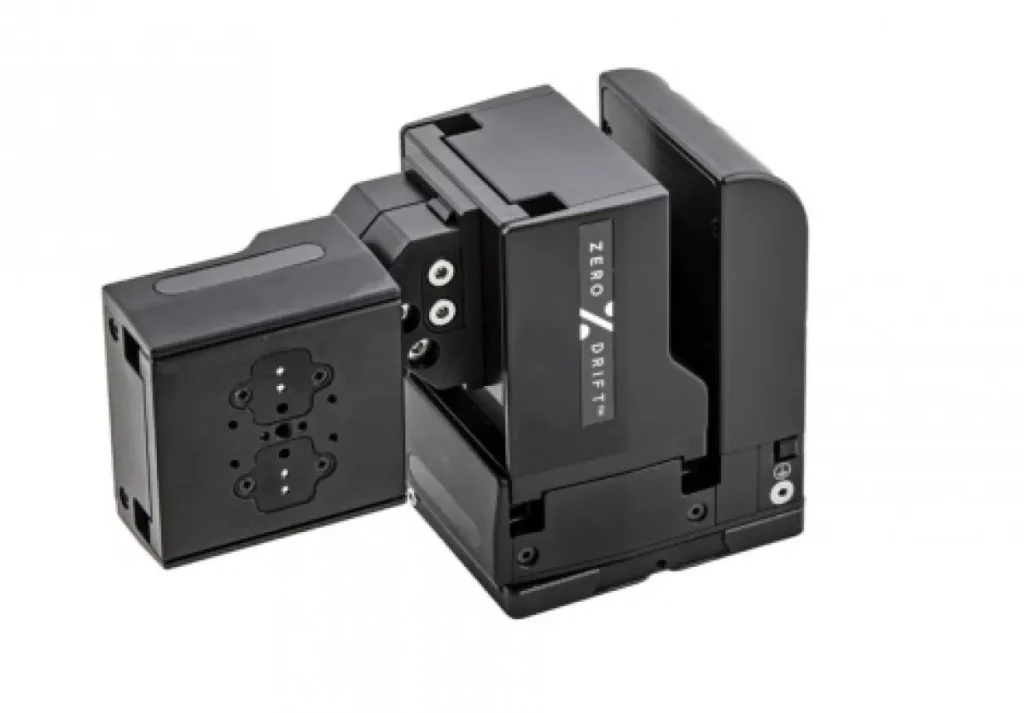
Micromanipulateur piézo-électrique uMp-3 SENSAPEX pour patch-clamp, zéro-dérive, haute précision (5 nm), compact et stable, adapté aux espaces restreints et contrôlable par PC.
-
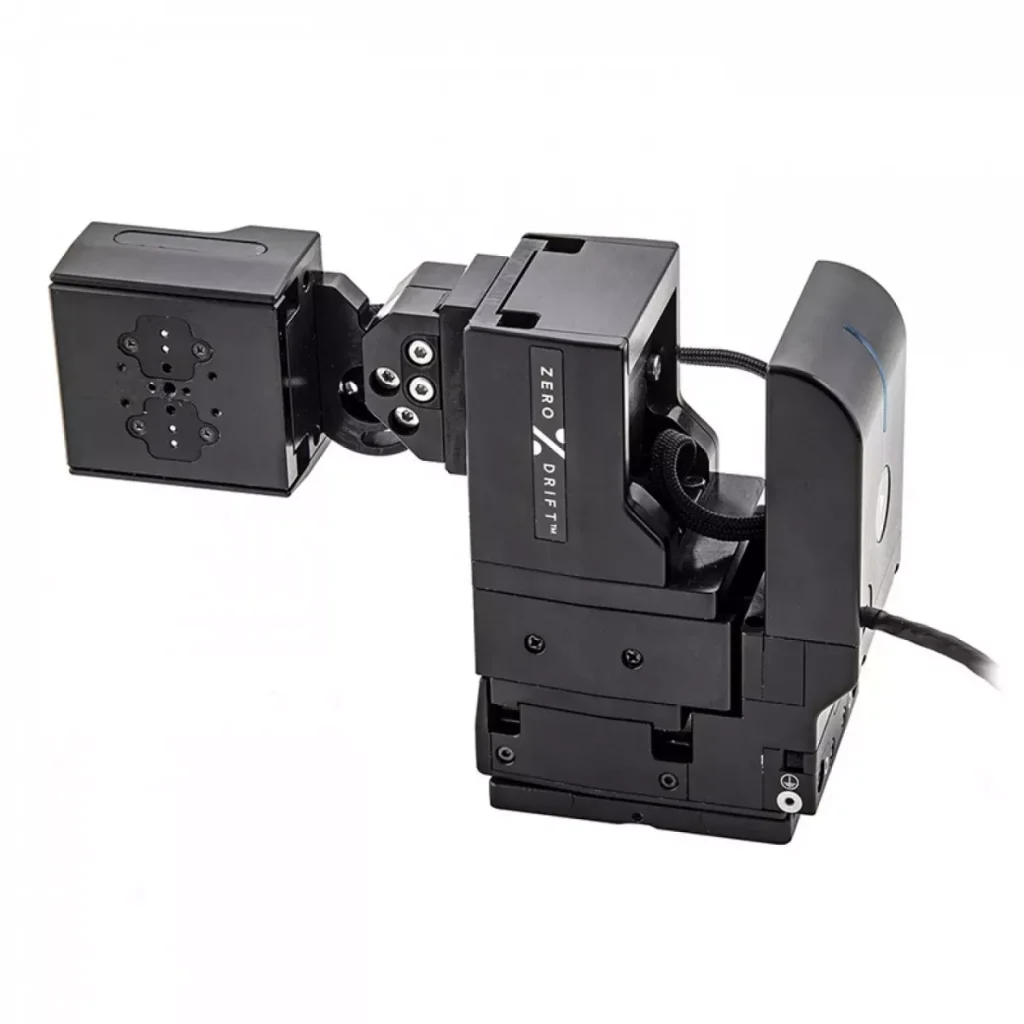
Micromanipulateur piézo uMp-4 SENSAPEX 4 axes, zéro-dérive, haute précision (5 nm), compact, avec 4ème axe physique pour stéréotaxie et angle d’approche 0–90°.
-
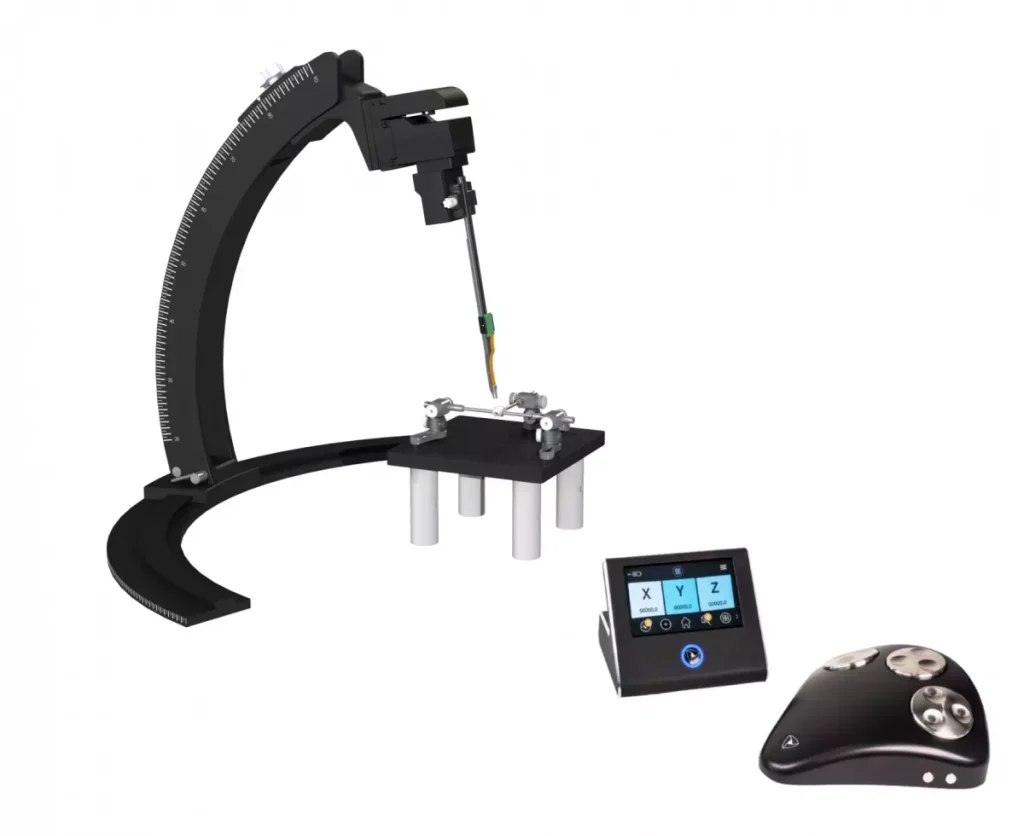
Système in-vivo Sensapex pour enregistrements Neuropixel, offrant positionnement précis, insertion automatisée et contrôle complet via interface Python et SDK.
-
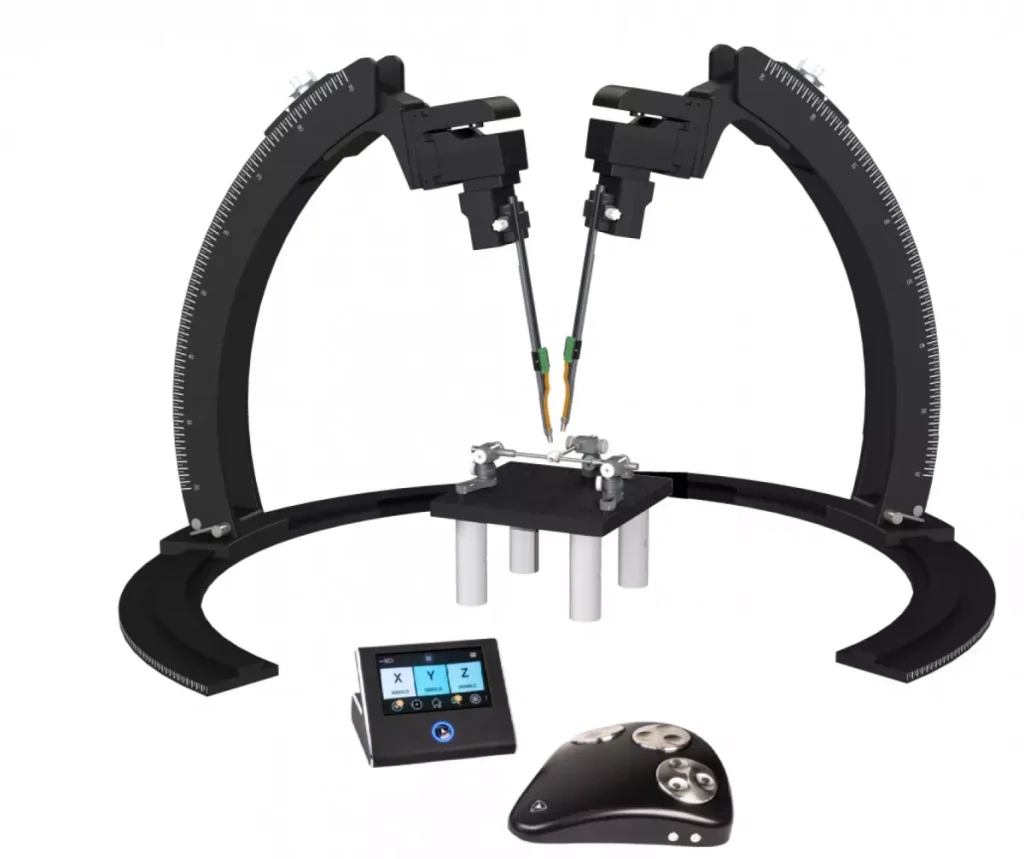
Système in-vivo Sensapex pour enregistrements Neuropixel avec 2 micromanipulateurs, offrant positionnement précis, insertion automatisée et contrôle complet via interface Python et SDK.
-
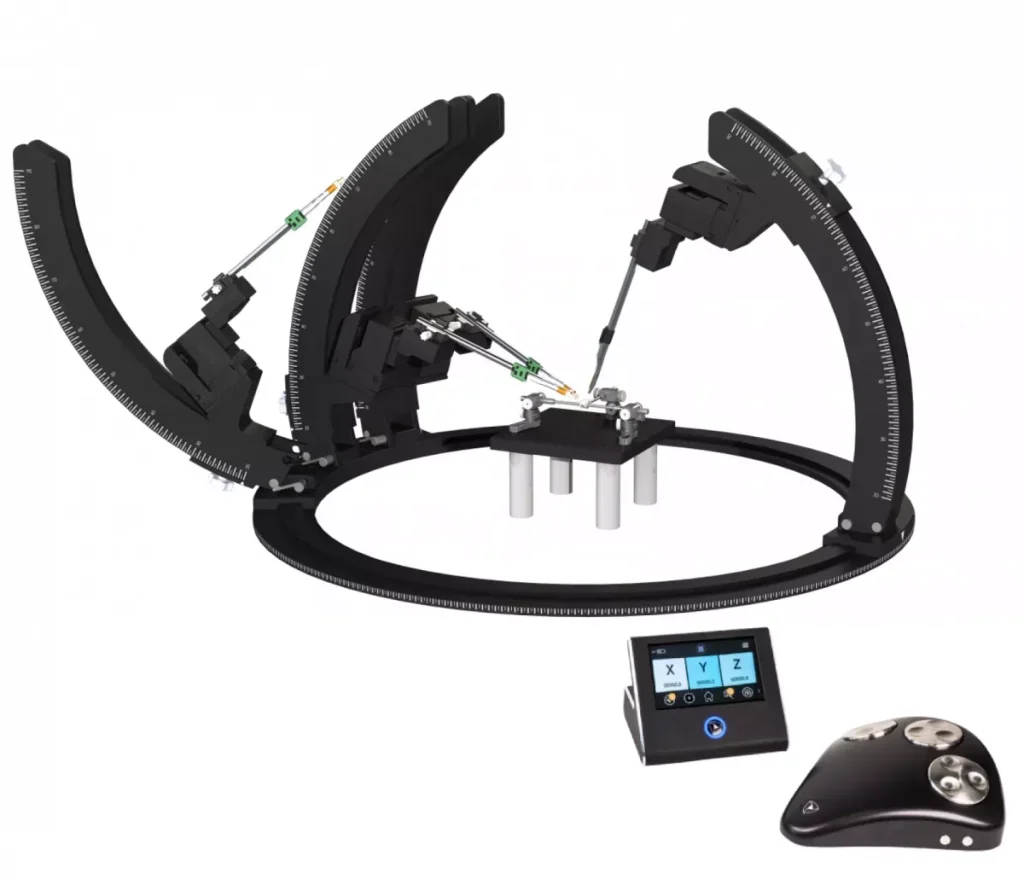
Système in-vivo Sensapex pour enregistrements Neuropixel avec 4 micromanipulateurs, offrant insertion automatisée, positionnement précis et contrôle complet via interface Python et SDK.
-
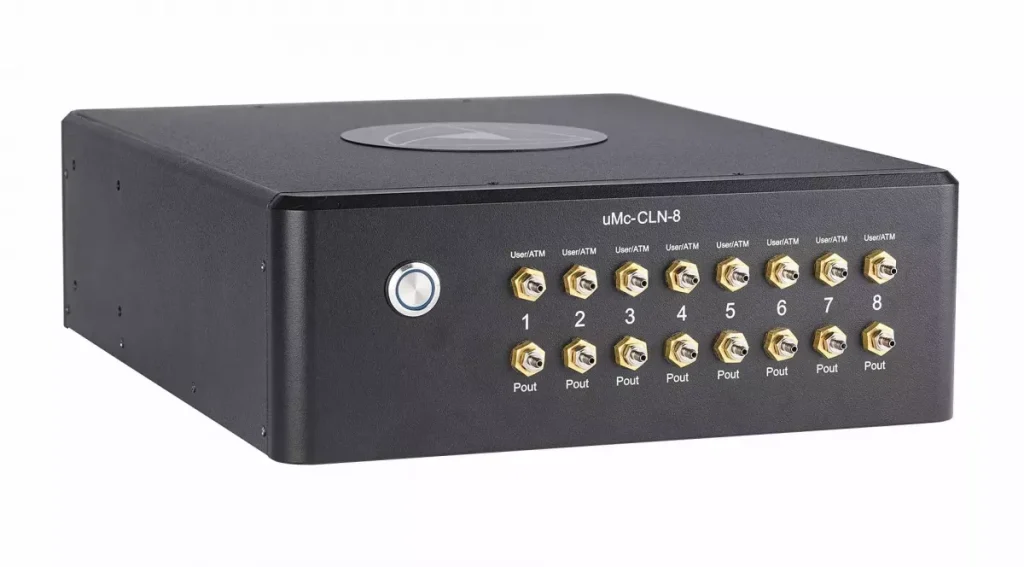
Nettoyage automatisé des pipettes de patch SENSAPEX UMC-CLN, rapide, sûr et permettant la réutilisation immédiate.
-
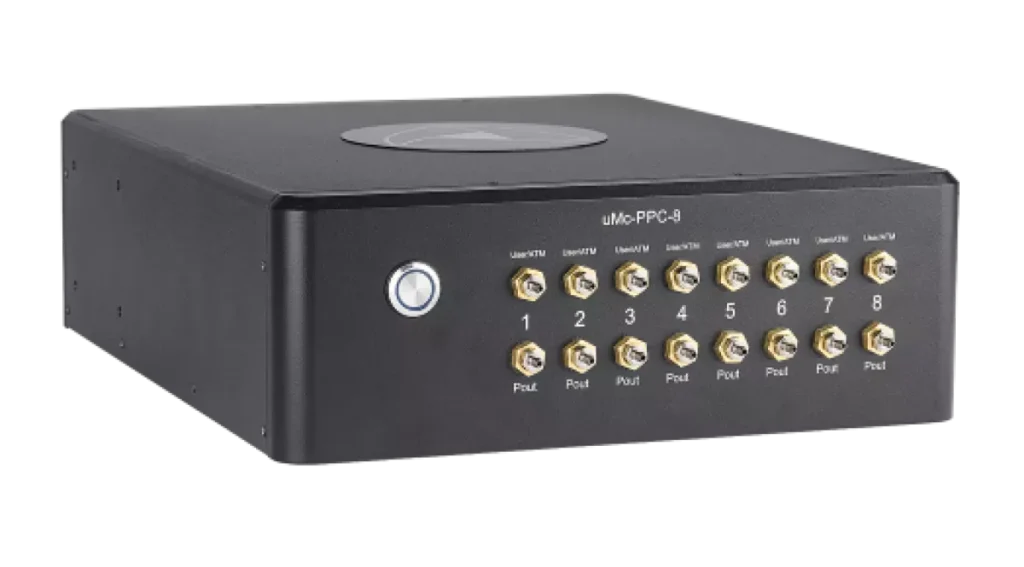
Contrôleur de pression SENSAPEX UMC-PPC, précis et automatisé, pour toutes les étapes des expériences de patch clamp.
-
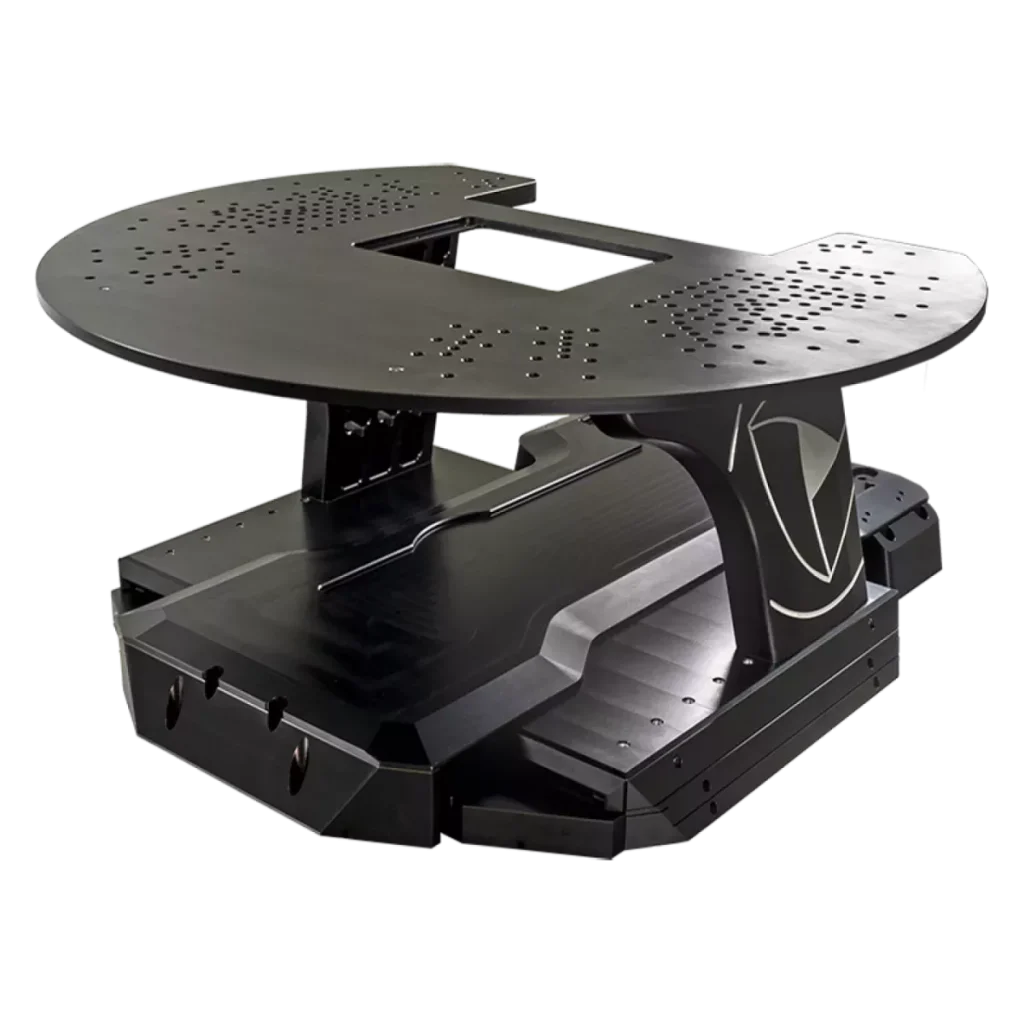
Plateforme ultra stable pour micromanipulation avec contrôle en boucle fermée, résolution de 4 nm et large plage de positionnement XY de 85 × 120 mm.